决策是一种形状
选择具有几何性
每个在不确定性下的决策都将可能的收益分布在数轴上。某些结果为你带来回报,某些则让你付出代价,且每种结果都带有概率。这团加权收益云具有形状:& 而形状正是你实际决策的对象。
该形状的第一个地标是其期望值(EV):即收益的概率加权平均值。
EV = sum of p_i x_i
其中每个 $x_i$ 代表收益,每个 $p_i$ 代表其概率。可以将其类比为物理学:在数轴上,于位置 $x_i$ 处放置质量为 $p_i$ 的质点。期望值即为质心,即加权收益达到平衡、不会倾斜的唯一平衡点。
概率越大(质量越重),平衡点就越向对应的收益方向移动。然而,即使某个结果极其极端,只要其发生概率极低,对平衡点的影响也微乎其微。期望值并非单次尝试中必然得到的结果,而是所有可能结果构成的“质量中心”。
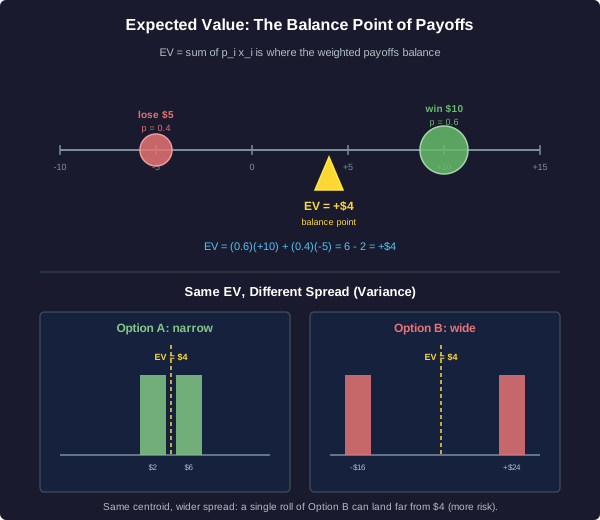
寻找平衡点
一位街头小贩提供一种免费参与的游戏。
- 60% 的概率赢得 10 美元。
- 40% 的概率损失 5 美元。
将赢视为 +10,输视为 -5。
平衡点并非全貌
相同的中心,不同的形状
质心告诉你收益云在哪里达到平衡。它并未说明结果偏离该平衡点的程度。这种离散程度即为离散度,由方差衡量:收益相对于质心的平均平方距离。
两个选项可以拥有完全相同的期望值,却具有截然不同的形状:
- 选项 A:50% 概率获得 $2,50% 概率获得 $6。EV = 0.5(2) + 0.5(6) = $4。
- 选项 B:50% 概率获得 -$16,50% 概率获得 $24。EV = 0.5(-16) + 0.5(24) = $4。
两者都在 $4 处达到平衡。但选项 A 的结果紧密聚集在中心附近,而选项 B 的结果则向两侧大幅发散。从几何上看,A 是窄形状,B 是宽形状。
对于重复数千次的决策,离散度通常会被抵消,质起主导作用。但对于一次性决策,离散度至关重要:你只能抽取一次,而选项 B 的一次抽取可能落在 -$16。期望值从未承诺平均值会在任何单次尝试中出现。
仅掷一次
你必须选择选项 A 或选项 B,且只能玩一次。没有第二次机会。
- 选项 A:50% 概率获得 $2,50% 概率获得 $6。
- 选项 B:50% 概率损失 $16,50% 概率获得 $24。
两者的期望值(EV)均为 $4。
选择发生翻转的界线
优势如何变为劣势
将你的选项映射到你无法控制的因素上:一个概率、一个价格、一个需求水平。这个未知空间是一个特征空间。在其中,某个选项在某些区域更优,而另一个选项在其他区域更优。分隔这些区域的曲面是决策边界:即两个选项的期望值完全相等的那些点的集合。
在边界的一侧,选择选项一。越过边界,选项二获胜。边界本身是冷漠的刀刃。
这里有一个一维示例。你价值 1,000 美元的自行车可能会被偷。保险公司提供全额保障,保费为 100 美元。
- 不投保:预期成本 = p x 1000,其中 p 为被盗概率。
- 投保:成本 = 100,无论发生什么情况。
边界是使两种预期成本相等的被盗概率 p:p x 1000 = 100。在 p 以下,平均而言自行承担风险更便宜。在 p 以上,购买保险更有利。这个单一数值 p 将整个概率线划分为“不投保”区域和“投保”区域。
求解边界
相同的设定:被盗损失 1,000 美元,全额保障的保费为 100 美元。
不投保的平均成本为 p x 1000。投保的成本固定为 100。
当一个选项在所有方面都胜出时
在每个维度上都更优
有时候你根本不需要概率。将每个选项放入一个空间,其中每个轴代表你关心的属性:价格、电池续航、存储空间。如果一个选项在所有轴上同时优于另一个选项,那么它就支配了该选项。这就是帕累托支配。
被支配的选项永远无法获胜,无论如何对各个轴进行加权,也无论概率如何,因为无论未来如何,支配它的选项在那个维度上已经更好了。你可以不进行任何计算就直接丢弃被支配的选项。
比较两款手机:
- 手机 A:200 美元,12 小时电池续航,128 GB 存储。
- 手机 B:250 美元,10 小时电池续航,64 GB 存储。
手机 A 更便宜,续航更长,且存储容量更大。它在所有三个轴上都胜出,因此 A 支配 B。不需要概率,不需要期望值,也不需要权衡权重:A 就是更好。
支配关系是罕见且珍贵的。大多数现实选择都是权衡:更便宜但更慢,更安全但更小。一旦某个选项在一个轴上胜出而在另一个轴上失利,支配关系就会消失,你又将回到权衡各个轴、分配概率并比较期望值的状态。
识别支配关系
考虑两台笔记本电脑:
- 笔记本 A:$900,8 小时电池续航,1.4 公斤。
- 笔记本 B:$1,100,6 小时电池续航,1.8 公斤。
假设越轻越好,电池续航越长越好。
单点推荐掩盖了整体形态
一个数字并非决策本身
自动推荐系统旨在给出一个点状答案:买这个、走这条路、批准那项。单个选择易于展示,也易于执行。但一个点只是其背后整体形态的投影。它掩盖了你已学会去观察的一切。
专业人士不会止步于那个点。在信任任何推荐之前,他们会重构其背后的几何结构:
- 质心(期望值):该选择是否在追求最高的期望值?请记住,质心是长期平均值,而非任何单次尝试的结果。
- 离散度(方差):两个选项可能具有相同的期望值(EV),但风险却天差地别。单点推荐无法说明单个结果可能偏离多远,而这一点对于一次性决策至关重要。
- 边界:该决策距离翻转有多近?如果输入值位于决策边界附近,估计中的微小误差就可能导致正确选择的反转,& 看似自信的选项实际上可能很脆弱。
同时看到质心、离散度 & 边界,就是看到了完整的收益几何结构。推荐只是一个坐标;专业人士想要的是地图。
解读推荐背后的信息
一个自动化工具研究你的选项并打印出一行字:“推荐选择:选项 3。”
它没有显示分布、风险区间,也没有敏感性分析。
决策的几何学:总结
你学到了什么
不确定性下的决策是一种形状,由四个标志点来描述:
- 期望值是质心:EV = sum of p_i x_i,即按概率加权的收益平衡点。较大的概率会将平衡点拉向对应的收益。
- 风险是分散的:方差衡量结果偏离质心的程度。两个选项可能拥有相同的期望值(EV),但风险不同,对于一次性决策而言,更宽的分布可能意味着更糟糕的后果。
- 决策边界是翻转线:即两个选项期望值相等的点的集合。跨越这条线会反转更优的选择,且靠近边界的决策是脆弱的。
- 优势无需概率:如果一个选项在每个维度上都胜出,它就具有优势,你可以直接选择它,完全不需要权重或期望值。
自动化系统给你一个点。专业人士看到的是整体几何结构:质心、分布与边界,三者结合。建议是一个坐标;智慧则是解读它来源的那张地图。