決策是一種形狀
選擇具有幾何結構
每個不確定性下的決策都會將可能的報酬分散在數軸上。某些結果會獎勵你,某些會讓你付出代價,且每個結果都帶有概率。這片加權報酬的雲團具有形狀:& 而形狀正是你實際做出決策的依據。
該形狀的第一個地標是其期望值(EV):即報酬的概率加權平均值。
EV = sum of p_i x_i
其中每個 $x_i$ 代表一項報酬,每個 $p_i$ 代表其發生的機率。可以將其想像成物理學中的概念:在數軸上,於位置 $x_i$ 處放置質量為 $p_i$ 的物體。期望值即為質心,也就是加權報酬達到平衡、不會傾斜的那個唯一平衡點。
機率越大的結果,會將平衡點拉向該結果的報酬值。然而,即使某個結果極端,若其發生機率極低,對平衡點的影響也微乎其微。期望值並非你單次嘗試必定會得到的結果,而是所有可能結果的質心。
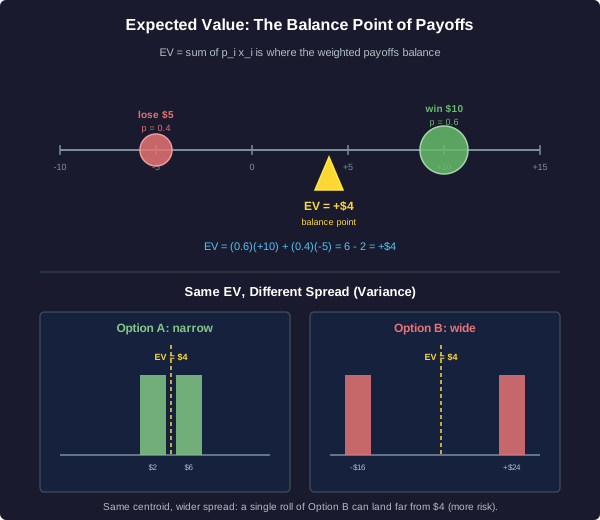
尋找平衡點
一位街頭小販提供了一個免費參與的遊戲。
- 60% 的機率你贏得 10 美元。
- 40% 的機率你損失 5 美元。
將贏得視為 +10,損失視為 -5。
平衡點並非全貌
相同中心,不同形狀
質心(Centroid)告訴您報酬雲(payoff cloud)的平衡點在哪裡。它並未說明結果距離該平衡點的分散程度。這種分散稱為分散度(spread),以方差(variance)衡量:即各報酬相對於質心的平均平方距離。
兩個選項可以擁有完全相同的期望值,卻具有截然不同的形狀:
- 選項 A:50% 機率獲得 $2,50% 機率獲得 $6。期望值 = 0.5(2) + 0.5(6) = $4。
- 選項 B:50% 機率損失 $16,50% 機率獲得 $24。期望值 = 0.5(-16) + 0.5(24) = $4。
兩者皆以 $4 為平衡點。但選項 A 的結果緊貼中心,而選項 B 的結果則向兩側大幅偏離。從幾何角度來看,A 是狹窄的形狀,而 B 是寬廣的形狀。
對於重複數千次的決策,分散度通常會被稀釋,質心(期望值)才是主導因素。但在一次性決策中,分散度至關重要:您只能抽樣一次,而從 B 中的一次抽樣可能落在 -$16。期望值從未承諾平均值會在任何單次嘗試中出現。
僅限一次擲骰
你必須選擇選項 A 或選項 B,且只能玩一次。沒有第二次機會。
- 選項 A:50% 機率得 $2,50% 機率得 $6。
- 選項 B:50% 機率得 -$16,50% 機率得 $24。
兩者的期望值(EV)皆為 $4。
選擇翻轉的那條線
優變劣之處
將你的選項佈置在你無法控制的事物之上:一個機率、一個價格、一個需求水平。這個未知領域是一個特徵空間。在其中,某個選項在某些區域較佳,而另一個選項在其他區域較佳。分隔這些區域的表面是決策邊界:兩個選項具有完全相等期望值的點集。
在邊界的一側,選擇選項一。跨越邊界,選項二獲勝。邊界本身是無差異的刀刃。
這是一個一維的例子。你價值 $1,000 的腳踏車可能會被偷。保險公司提供全額理賠,保費為 $100。
- 不投保:預期成本 = p x 1000,其中 p 為失竊機率。
- 投保:成本 = 100,無論發生何事。
邊界是失竊機率 p,在此處兩種預期成本相等:p x 1000 = 100。低於 p 時,自保(不投保)在平均上較便宜。高於 p 時,購買保險較划算。這個單一數值 p 將整個機率軸劃分為「不投保」區域與「投保」區域。
求解邊界
相同的設定:失竊損失 $1,000,全額理賠的保險保費為 $100。
不投保的平均成本為 p x 1000。投保的成本固定為 100。
當一個選項在所有方面都勝出時
在所有維度上更優
有時你根本不需要機率。將每個選項放入一個空間中,其中每個軸代表你關心的事物:價格、電池續航力、儲存空間。如果某個選項在所有軸上同時優於另一個選項,它就支配了該選項。這就是帕累托支配。
被支配的選項永遠無法獲勝,無論如何加權各軸或設定任何機率,因為無論未來如何發展,支配它的選項在該維度上本來就更好。你可以不進行任何計算,直接捨棄被支配的選項。
比較兩支手機:
- 手機 A:200 美元,12 小時電池續航,128 GB。
- 手機 B:250 美元,10 小時電池續航,64 GB。
手機 A 更便宜、續航更長,且儲存空間更大。它在所有三個軸上皆勝出,因此 A 支配 B。不需要機率、不需要期望值、不需要權衡權重:A 就是單純地更好。
支配是罕見且珍貴的。大多數真實的選擇都是權衡:更便宜但更慢,更安全但更小。一旦某個選項在一個軸上獲勝而在另一個軸上落敗,支配便蕩然無存,你必須重新回到加權各軸、分配機率並比較期望值的狀態。
辨識支配
考慮兩台筆記型電腦:
- 筆記型電腦 A:$900,8 小時電池續航力,1.4 公斤。
- 筆記型電腦 B:$1,100,6 小時電池續航力,1.8 公斤。
假設越輕越好,且電池續航力越長越好。
單點建議隱藏了整體形狀
單一數字並非決策
自動化推薦系統旨在以「點」來回答:買這個、走這條路、核准那項。單一選項容易呈現,也便於執行。然而,點只是其來源形狀的投影。它隱藏了你已學會辨識的一切。
專業人士不會止步於這個點。在信任任何推薦之前,他們會重建其背後的幾何結構:
- 質心(期望值):該選項是否追求最高的期望值?請記住,質心是長期平均值,而非任何單次嘗試的結果。
- 擴散度(變異數):兩個選項可能擁有相同的期望值,但風險卻天差地別。單點建議無法說明單一結果可能偏離多少,而這一點對於一次性決策至關重要。
- 邊界:此決策距離翻轉有多近?如果輸入值位於決策邊界附近,估算中的微小錯誤就可能逆轉正確選擇,看似自信的選項實際上可能非常脆弱。
同時觀察重心、擴散度與邊界,即是看見完整的報酬幾何結構。建議僅是一個座標;專業人士需要的是地圖。
解讀建議背後的資訊
一個自動化工具分析您的選項並輸出一行文字:「建議選擇:選項 3。」
它未顯示任何分佈、風險區間或敏感度分析。
決策的幾何學:總結
你學到了什麼
不確定性下的決策是一種形狀,而四個地標描述了它:
- 期望值是質心:EV = sum of p_i x_i,是報酬按概率加權後的平衡點。較大的概率會將平衡點拉向對應的報酬。
- 風險是分散的:變異數衡量結果離散於質心的程度。兩個選項可能擁有相同的期望值,但風險卻不同;對於一次性決策而言,較大的離散度可能帶來嚴重的後果。
- 決策邊界即翻轉線:指兩個選項期望值相等的點集。跨越此邊界會使較優的選擇發生逆轉,且靠近邊界的決策極具脆弱性。
- 支配性無需機率:若一個選項在所有維度上均勝出,則它具有支配性,此時無需任何權重或期望值即可直接選擇它。
自動化系統給你的是一個點。專業人士看到的是整體幾何結構:質心、離散度與邊界,三者並存。建議是一個座標;智慧在於解讀它所來源的地圖。