Decyzja to kształt
Wybory mają geometrię
Każda decyzja w warunkach niepewności rozkłada możliwe zyski na osi liczbowej. Niektóre wyniki przynoszą nagrodę, inne generują koszty, a każdy z nich ma przypisaną prawdopodobieństwo. Ta chmura ważonych wyników ma kształt: & to właśnie ten kształt jest przedmiotem Twojej decyzji.
Pierwszym punktem orientacyjnym tego kształtu jest jego wartość oczekiwana (EV): średnia ważona prawdopodobieństwem wyników.
EV = suma p_i x_i
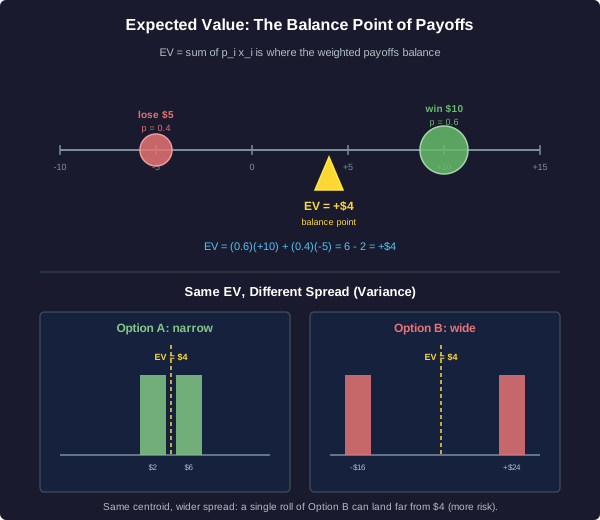
gdzie każde x_i to zysk, a każde p_i to jego prawdopodobieństwo. Wyobraź sobie to jak w fizyce: umieszczasz masę p_i w punkcie x_i na osi liczbowej. Wartość oczekiwana to centroid, czyli pojedynczy punkt równowagi, w którym ważone zyski balansują, nie przechylając się.
Większe prawdopodobieństwo przyciąga punkt równowagi w stronę swojego zysku. Rzadki wynik, nawet jeśli jest ekstremalny, ledwie go przesuwa. Wartość oczekiwana to nie wynik, który uzyskasz w jednej próbie: to środek masy wszystkich możliwych wyników.
Znajdź punkt równowagi
Uliczny sprzedawca oferuje grę, w której udział jest bezpłatny.
- W 60% przypadków wygrywasz 10 $.
- W 40% przypadków przegrywasz 5 $.
Traktuj wygraną jako +10, a przegraną jako -5.
Punkt równowagi to nie cała historia
Ten sam środek, inny kształt
Centroid wskazuje, w którym miejscu „chmura wyników” jest zrównoważona. Nie mówi nic o tym, jak daleko wyniki rozchodzą się od tego punktu równowagi. To rozproszenie to rozrzut, mierzony przez wariancję: średni kwadratowy odstęp wyników od centroidu.
Dwie opcje mogą mieć identyczną wartość oczekiwaną, a jednocześnie całkowicie różne kształty:
- Opcja A: 50% szans na 2 $, 50% szans na 6 $. EV = 0,5(2) + 0,5(6) = 4 $.
- Opcja B: 50% szans na -16 $, 50% szans na 24 $. EV = 0,5(-16) + 0,5(24) = 4 $.
Obie zrównoważone są na poziomie 4 $. Jednak wyniki opcji A skupiają się blisko środka, podczas gdy wyniki opcji B rozrzucają się daleko w obie strony. Geometrycznie A to kształt wąski, a B to kształt szeroki.
W przypadku decyzji powtarzanej tysiące razy, rozrzut często się znosi, a centroid rządzi. W przypadku decyzji jednorazowej, rozrzut jest wszystkim: otrzymujesz tylko jeden wynik, a pojedynczy wynik z opcji B może wynieść -16 $. Wartość oczekiwana nigdy nie gwarantuje, że średnia pojawi się przy jednej próbie.
Tylko jedna rzucona kostka
Musisz wybrać opcję A lub opcję B i możesz zagrać tylko raz. Nie ma drugiej szansy.
- Opcja A: 50% $2, 50% $6.
- Opcja B: 50% -$16, 50% $24.
Obie mają EV = $4.
Linia, w której wybór się odwraca
Gdzie lepsze staje się gorsze
Rozłóż swoje opcje na rzeczach, nad którymi nie masz kontroli: prawdopodobieństwie, cenie, poziomie popytu. Ta przestrzeń nieznanych to przestrzeń cech. W jej obrębie jedna opcja jest lepsza w niektórych regionach, a druga opcja jest lepsza w innych. Powierzchnia oddzielająca te regiony to granica decyzyjna: zbiór punktów, w których dwie opcje mają dokładnie równą wartość oczekiwaną.
Po jednej stronie granicy wybierasz opcję pierwszą. Przekrocz granicę, a opcja druga wygrywa. Sama granica to ostry krawędź obojętności.
Oto przykład jednowymiarowy. Twój rower wart $1000 może zostać skradziony. Ubezpieczyciel oferuje pełną ochronę za składkę w wysokości $100.
- Nie ubezpieczaj się: oczekiwany koszt = p x 1000, gdzie p to prawdopodobieństwo kradzieży.
- Ubezpiecz się: koszt = 100, niezależnie od wyniku.
Granica to prawdopodobieństwo kradzieży p, przy którym oba oczekiwane koszty się równają: p x 1000 = 100. Poniżej p samoubezpieczenie jest tańsze średnio. Powyżej p zakup ochrony jest korzystniejszy. Ta jedna liczba p dzieli całą oś prawdopodobieństwa na region „nie ubezpieczaj się” i region „ubezpiecz się”.
Oblicz granicę
Ten sam scenariusz: strata z tytułu kradzieży $1000, składka ubezpieczeniowa $100 za pełną ochronę.
Brak ubezpieczenia kosztuje średnio p x 1000. Ubezpieczenie kosztuje stałą kwotę 100.
Gdy jedna opcja wygrywa wszędzie
Lepsza pod każdym względem
Czasem w ogóle nie potrzebujesz prawdopodobieństw. Umieść każdą opcję w przestrzeni, w której każdy oś to coś, o co Ci chodzi: cena, czas pracy baterii, pamięć. Jeśli jedna opcja bije drugą na każdej osi jednocześnie, to ją dominuje. To jest dominacja Pareto.
Opcja dominowana nigdy nie może wygrać, przy żadnym ważeniu osi i przy żadnym prawdopodobieństwie, ponieważ niezależnie od tego, co przyniesie przyszłość, opcja dominująca była już lepsza również w tym wymiarze. Możesz odrzucić opcję dominowaną bez wykonania żadnego obliczenia.
Porównaj dwa telefony:
- Telefon A: 200 $, bateria na 12 godzin, 128 GB.
- Telefon B: 250 $, bateria na 10 godzin, 64 GB.
Telefon A jest tańszy, ma dłuższy czas pracy baterii i większą pamięć. Wygrywa na wszystkich trzech osiach, więc A dominuje B. Bez prawdopodobieństw, bez wartości oczekiwanej, bez wag kompromisów: A jest po prostu lepszy.
Dominacja jest rzadka i cenna. Większość rzeczywistych wyborów to kompromisy: tańszy, ale wolniejszy; bezpieczniejszy, ale mniejszy. W momencie, gdy opcja wygrywa na jednej osi, ale przegrywa na innej, dominacja znika i wracasz do ważenia osi, przypisywania prawdopodobieństw i porównywania wartości oczekiwanych.
Znajdź dominację
Rozważ dwa laptopy:
- Laptop A: 900 $, bateria na 8 godzin, 1,4 kg.
- Laptop B: 1100 $, bateria na 6 godzin, 1,8 kg.
Zakładamy, że mniejsza waga jest lepsza, a dłuższy czas pracy na baterii jest lepszy.
Punktowa rekomendacja ukrywa kształt
Jedna liczba nie jest decyzją
Automatyczne rekomendatory są zaprojektowane tak, aby odpowiadać punktem: kup to, skieruj się tutaj, zatwierdź tamto. Pojedynczy wybór jest łatwy do wyświetlenia i łatwy do wdrożenia. Ale punkt jest cieniem kształtu, z którego pochodzi. Ukrywa wszystko, czego nauczyłeś się widzieć.
Profesjonalista nie zatrzymuje się na punkcie. Zanim zaufa rekomendacji, odtwarza geometrię stojącą za nią:
- Centroid (EV): czy wybór dąży do najwyższej wartości oczekiwanej? Pamiętaj, że centroid to średnia długoterminowa, a nie wynik pojedynczej próby.
- Rozrzut (wariancja): dwie opcje mogą mieć ten sam EV, a jednocześnie diametralnie różnić się poziomem ryzyka. Rekomendacja punktowa nie mówi nic o tym, jak daleko pojedynczy wynik może odbiegać od wartości oczekiwanej, co jest kluczowe w przypadku jednorazowej decyzji.
- Granica: jak blisko jest ta decyzja do odwrócenia? Jeśli wejścia znajdują się w pobliżu granicy decyzyjnej, niewielki błąd w szacunku może odwrócić właściwy wybór, a pewny wygląd opcji jest w rzeczywistości kruchy.
Widzenie środka ciężkości, rozrzutu i granicy łącznie to widzenie całej geometrii zysku. Rekomendacja to współrzędna; profesjonalista chce mapy.
Czytaj za rekomendacją
Automatyczne narzędzie analizuje Twoje opcje i wypisuje pojedynczą linię: „Zalecany wybór: Opcja 3”.
Nie pokazuje żadnego rozkładu, żadnego pasma ryzyka i żadnej wrażliwości.
Geometria decyzji: Podsumowanie
Czego się nauczyłeś
Decyzja w warunkach niepewności to kształt, który opisują cztery punkty odniesienia:
- Wartość oczekiwana to centroid: EV = suma p_i x_i, punkt równowagi wyników ważony prawdopodobieństwem. Wyższe prawdopodobieństwa przyciągają punkt równowagi w stronę swoich wyników.
- Ryzyko jest rozproszone: wariancja mierzy, jak daleko wyniki rozchodzą się od centroidu. Dwa warianty mogą mieć tę samą wartość oczekiwaną, a jednocześnie różnić się poziomem ryzyka, a w przypadku jednorazowej decyzji szersze rozproszenie może być znacznie gorsze.
- Granica decyzyjna to linia odwrócenia: zbiór punktów, w których dwa warianty mają równą wartość oczekiwaną. Przekroczenie tej granicy odwraca wybór lepszego wariantu, a decyzje podejmowane w pobliżu granicy są kruche.
- Dominacja nie wymaga prawdopodobieństw: jeśli jeden wariant wygrywa na każdym osi, dominuje, i można go wybrać bez żadnych wag ani wartości oczekiwanych.
Systemy automatyczne podają Ci punkt. Profesjonalista widzi całą geometrię: centroid, rozproszenie i granicę, razem. Rekomendacja to współrzędna; mądrość to czytanie mapy, z której pochodzi.