单一来源只是一条线
像测量员一样定位真相
想要确定远处火场位置的测量员,无法仅从一座瞭望塔完成。一座塔只能提供一个方位:指向烟雾的方向,一个罗盘角度。方位是一条线,不是一个点。火场可能位于这条线上的任何位置,近处或远处。
为了确定火场的位置,你需要来自另一座塔的一个独立的方位。每个方位都是一条线;两条不平行的线恰好相交于一个点。这个交点就是定位点。这就是三角测量,也是所有验证的形状:一个来源指向一个方向,独立的来源在真相上相交。
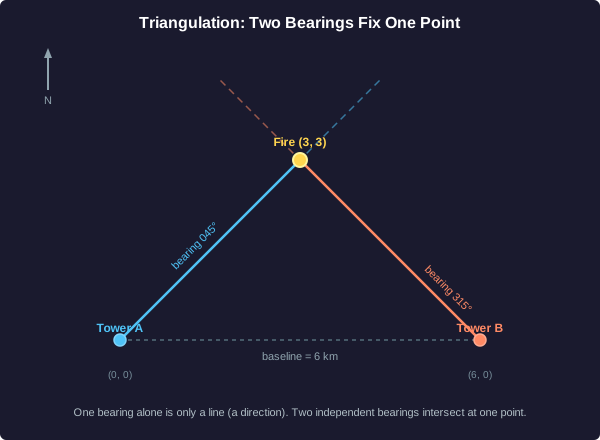
坐标设置
将塔 A 置于原点 (0, 0),塔 B 置于 (6, 0),使两座塔在东西向基线上相距 6 公里。设东为 +x 方向,北为 +y 方向。方位角从正北方向顺时针计算。
方位角 045 度 指向正东北方向:东向和北向以相同速率增加。因此,从塔 A 出发、方位角为 045 的视线方程为 y = x。
方位角 315 度 指向正西北方向:北向增加的同时,东向以相同速率减小。因此,从塔 B(起始于 x = 6)出发的视线方程为 y = 6 - x。
两条直线,一个未知点。这就足以求解了。
定位火点
塔 A 报告烟雾的方位角为 045 度。塔 B 报告同一烟雾的方位角为 315 度。
两条视线分别为 y = x(来自塔 A)和 y = 6 - x(来自塔 B),距离单位为公里,东为 +x,北为 +y。
测量是一个区域,而非一个点
真实方位是模糊的
理想的交集假设每个方位角都是一条完美的直线。但现实中的仪器并非完美。罗盘读数 045 度实际上意味着“045 度附近的一个狭窄楔形区域内的某处”。测量值不是一个点;它是一个区域:一个区间、一个误差棒、一个置信区域,它指明了真实值可能存在的范围。
当两个独立的测量值各自携带一个区域时,真实值很可能位于这些区域重叠的地方:即交集。两个模糊楔形的交集比单个楔形更小,因此结合独立测量值可以缩小不确定性。这就是用粗线进行的三角测量:即使方位角模糊不清,交叉后也能将真实值限定在一个小区域内。
危险信号
一个以单一自信数字报告且完全没有误差区域的主张是一个警告信号。没有区域,你无法区分精确的测量值和随意的猜测:两者看起来都像是一个裸数字。诚实的估计值会伴随其不确定性。一个没有误差棒的数字掩盖了它有多少未知之处。
独立性至关重要。共享同一缺陷的两个测量值不会通过重叠缩小到更小的真实值范围;它们在同一误差上达成一致。这些区域必须来自真正独立的方法。
为什么重叠优于裸数字
两个独立的实验室估计同一个量。实验室 1 报告了一个带有误差区域的值;实验室 2 使用完全不同的方法,报告了其自身的值及其误差区域。这两个区域部分重叠。
相信集群,质疑离群值
独立估计值的聚集
向几个独立来源询问同一数量,并将它们的回答绘制在一条线上。当估计值紧密聚集(离散度小)时,你可以信任集群的中心:许多独立的路径到达了几乎相同的位置,而这很难是偶然伪造的。
一个与其他所有结果相距甚远且显得非常自信的答案,是一个孤独的离群值。它可能是一次突破,但更常见的情况是:它是一个错误、回答了一个不同的问题,或者来源本身就是错误的。正因为它与共识(收敛)相悖,离群值招致的应该是审视,而非信任。
平均化缩小了离散度
为什么一组独立的估计值集群胜过其中任何一个?因为平均化抵消了独立的噪声。如果单次读数的标准差(离散度)为 sigma,那么 n 个独立读数的平均值的标准差为:
sigma / sqrt(n)
方差以 1/n 的速率下降,标准差以 1/sqrt(n) 的速率下降。四个独立读数将离散度减半(sqrt(4) = 2)。一百个读数将其降至十分之一(sqrt(100) = 10)。独立的观测越多,噪声越小,围绕真值的集群就越紧密。
平均化能带来多大的帮助?
一台仪器测量一个固定量,带有随机且独立的噪声。单次读数的标准差为 10 个单位。没有偏差:读数围绕真值对称分布。
投影到真实方向上
信号是一个方向;噪声指向四面八方
把每次测量想象成一个箭头。每个箭头都是信号(真值,指向一个固定的方向)加上一个指向随机方向的噪声箭头,每次方向都不同。单次测量是信号加上一次随机扰动:你无法分辨哪部分是信号,哪部分是噪声。
对许多独立测量取平均值时,所有指向同一方向的信号箭头会叠加。而指向各个方向的噪声箭头则大部分相互抵消。最终保留下来的是在真实方向上的投影:信号随 n 线性增长,而噪声仅随 sqrt(n) 增长,因此信噪比以 sqrt(n) 的比例改善。这与从另一角度理解的 1/sqrt(n) 定律是一致的。
这就是为什么独立性至关重要。如果噪声箭头都指向相同的方向(例如来源相互抄袭或存在共同偏差),它们就不会相互抵消,而是像信号一样叠加。十个来自同一来源的副本仍然只代表一个方位。只有真正独立的观测才能让噪声在平均过程中消失。
因此,整个工具集可以归结为一个几何图像:独立的方位线在真值处相交,独立的误差区域重叠形成更小的区域,独立的测量使噪声平均趋向于零。验证的艺术在于针对同一点获取多个诚实的方向。
一个自信的答案只是一个方位
现代验证问题
自动化系统如今在商业和知识工作中生成了大部分初稿答案:一个价格、一份摘要、一个诊断、一条引用、报告中的一个数字。每个答案都显得流畅且自信。但流畅不等于准确,自信也不代表第二个来源。每个自动化答案恰好是一个方位:一条线、一个方向,而非一个确定的位置。
谨慎的专业人士不会将一个自信的方向误认为是一个确定的位置。他们会三角定位:获取第二个、独立的方位,然后是第三个。他们会观察这些独立答案的分布。他们信任紧密聚集的结果,并将那些远离其他所有结果、孤立且自信的答案视为需要检查的异常值,而非可以直接交付的真理。
并且它们守护着独立性。一个仅仅复述第一个来源的第二个来源(相同的数据、相同的方法、相同的自动化起源)根本不是第二个方位。它只是同一条线被画了两次。
专业人士接下来做什么
你向一个自动化系统提出一个事实性问题。它返回了一个自信、流畅且具体的答案,没有误差区域,也没有来源。
验证即几何 — 总结
你学到了什么
知晓何为真实,其形态犹如定位一个点:
- 三角测量:单一来源提供的是方位,是一条线,而非一个点。独立的方位线在真值处相交。两座塔将火源定位在 (3, 3);一座塔永远无法做到。
- 误差区域:真实的测量是一个区域,而非一个点。独立的区域重叠形成更小的交集,从而收紧真值。一个没有误差区域的声明是危险信号。
- 收敛与孤立的异常值:紧密聚集的独立估计赢得信任;孤立的自信数值则招致审视。平均值使离散度像 1/sqrt(n) 一样缩小。
- 信号与噪声:信号矢量相加,独立的噪声矢量相互抵消,因此信噪比像 sqrt(n) 一样改善。只有真正独立的观测才能让噪声平均掉。
自动化系统整天向你提供流利且自信的第一稿。每一份都是单一方位。专业人士不会将单一线条误认为定位:他们进行三角测量,解读离散度,信任集群,不信任孤立的异常值,并守护每个来源的独立性。